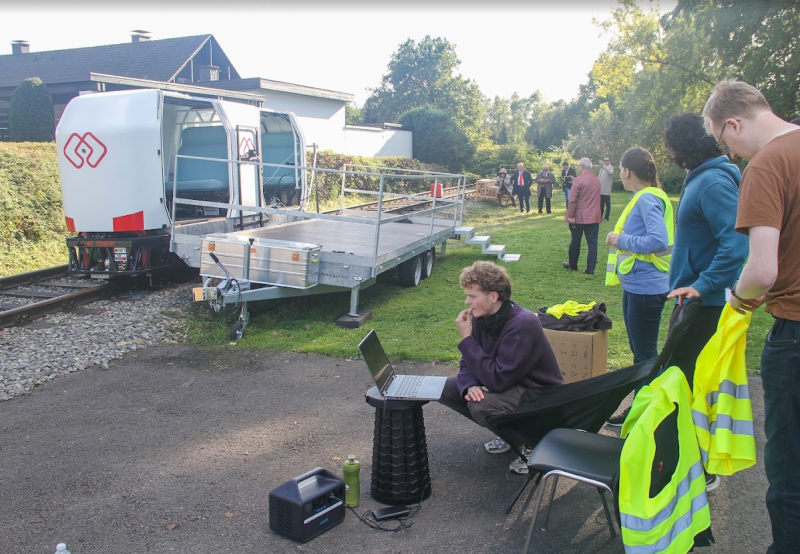
Fahrgäste aufnehmen, Hindernisse erkennen, auf Gefahren reagieren und selbstständig einem Fahrzeug folgen: Bei den Testfahrten des Forschungsprojekts enableATO im Oktober 2026 zeigte das MONOCAB, wie diese Funktionen zusammenspielen. Auf der Teststrecke im Extertal wurden erstmals auch komplexe Fahrszenarien mit mehreren gleichzeitig ablaufenden Prozessen erfolgreich demonstriert.
Das zuverlässige Zusammenspiel von Fahrgastmanagement, Umfeldwahrnehmung und Fahrzeugsteuerung ist eine wichtige Voraussetzung für einen künftig automatisierten und bedarfsorientierten Schienenverkehr.
Vier Funktionen im Test
Nach rund zweieinhalb Jahren Entwicklungsarbeit erprobte das enableATO-Team sein System für den automatisierten Fahrbetrieb (Automatic Train Operation, ATO) unter realen Bedingungen. Bei den Testfahrten am 12. und 13. Oktober standen vier Funktionen im Mittelpunkt: der automatisierte Personentransport, die Hinderniserkennung, die Sturzerkennung und das selbstständige Folgefahren hinter einem weiteren MONOCAB. Die Funktionen wurden nicht nur einzeln getestet, sondern mussten auch in kombinierten Szenarien zuverlässig zusammenarbeiten. Das Testprogramm wurde erfolgreich absolviert.
Vom Fahrgastwechsel bis zur automatischen Vollbremsung
Eine Demonstrationsfahrt zeigte das Zusammenspiel in mehreren aufeinanderfolgenden Aufgaben. Das MONOCAB sollte an einer Station zwei Fahrgäste aufnehmen und an einer weiteren Station einen Fahrgastwechsel durchführen.
Das Fahrzeug plante seine Fahrt eigenständig, hielt zentimetergenau an den vorgesehenen Haltepunkten und überwachte den Ein- und Ausstieg. Dabei erkannte es unter anderem einen Koffer, der den Türbereich blockierte, sowie gestürzte Personen im Fahrzeuginnenraum und am Bahnsteig.
Auch während der Fahrt reagierte das MONOCAB auf seine Umgebung. Kreuzte eine Person den Fahrweg, erkannte das System die Gefahr und leitete automatisch eine Vollbremsung ein. Nachdem die Person den Gefahrenbereich verlassen hatte, setzte das Fahrzeug die Fahrt selbstständig fort.
Zudem demonstrierte das MONOCAB das automatisierte Folgefahren: Es erkannte ein vorausfahrendes Fahrzeug, passte seine Geschwindigkeit an und hielt sicher an, als der weitere Fahrweg blockiert war.
Zehn Teilsysteme arbeiten zusammen
Hinter den Fahrmanövern steht das Zusammenspiel zahlreicher Komponenten, darunter Fahrzeuglokalisierung, Personen- und Hinderniserkennung, Innenraumüberwachung sowie automatisierte Fahrplanung und -steuerung. Die Herausforderung bestand darin, sie so zu verknüpfen, dass sie auch bei gleichzeitig auftretenden Ereignissen zuverlässig reagieren. Während der Demonstrationsfahrten arbeiteten alle zehn beteiligten Teilsysteme erfolgreich zusammen.
Die Ergebnisse übertrafen die Erwartungen des Projektteams. Hanno Meyer zu Theenhausen von der Universität Bielefeld zeigte sich im Anschluss begeistert vom erreichten Entwicklungsstand und dem reibungslosen Zusammenspiel der Komponenten.
Zusammenarbeit und Ausblick
Möglich wurden die Ergebnisse durch die enge Zusammenarbeit der beteiligten Forschungseinrichtungen und Entwicklungsteams. Unterstützung erhielt das enableATO-Team unter anderem durch Projektbeteiligte aus dem MONOCAB-Umfeld. Die Demonstrationsfahrten wurden filmisch begleitet, ein Zusammenschnitt soll bei der Abschlussveranstaltung des Projekts gezeigt werden.